GuilhemCarmouze
Étudiant ingénieur en robotique, en dernière année à l’UPSSITECH, à Toulouse. Stagiaire de recherche à l’AIST, au Japon, en 2026. Je travaille sur le 3D Gaussian Splatting, la vision 360° et la navigation de robots.
Je recherche un stage de fin d’études de 6 mois, à partir de mars 2027. Robotique, vision 3D, navigation autonome, perception robotique, IA.
Faire défiler pour avancerGlisser vers le haut pour avancer
Stage de recherche, AIST, Tsukuba, Japon. D’avril à août 2026.
Création d’un jeu de données de navigation à 360° avec le 3D Gaussian Splatting
Computer Vision Research Team (équipe de vision par ordinateur), Artificial Intelligence Research Center, AIST (National Institute of Advanced Industrial Science and Technology).
La caméra source ne voit qu’environ 12 % de la sphère par pose.
Un modèle de navigation visuelle a besoin d’observations à 360°. Une scène reconstruite à partir d’une simple vidéo ne contient que ce que la caméra a vu : rendu en panorama complet, le reste ressort en floaters (artefacts flottants) et en aiguilles.
ArtiFixer-360, mon extension de l’ArtiFixer de NVIDIA, répare les vues ensemble avec un modèle de diffusion vidéo, puis les distille dans la scène 3D.
L’essai complet de 154 images a échoué à mes propres critères d’acceptation, ce qui a mené à une refonte qui part de la géométrie.
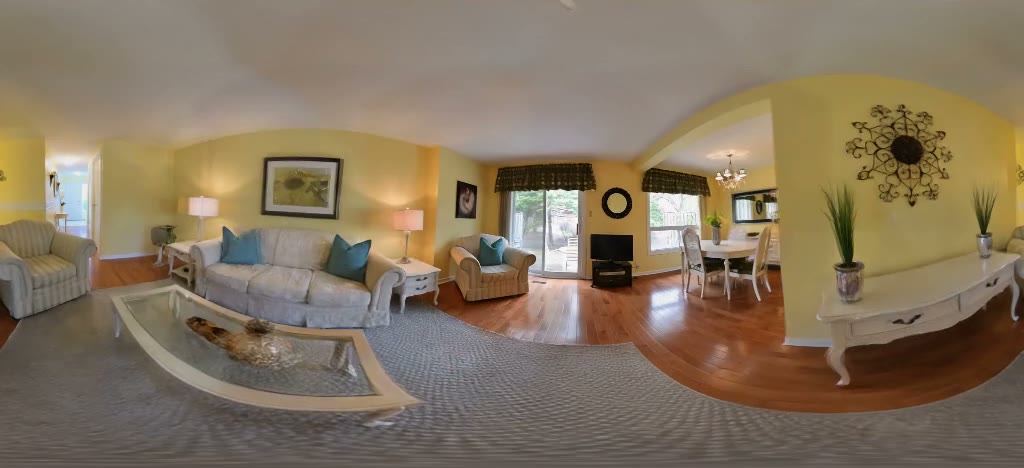 Après ArtiFixer3D+
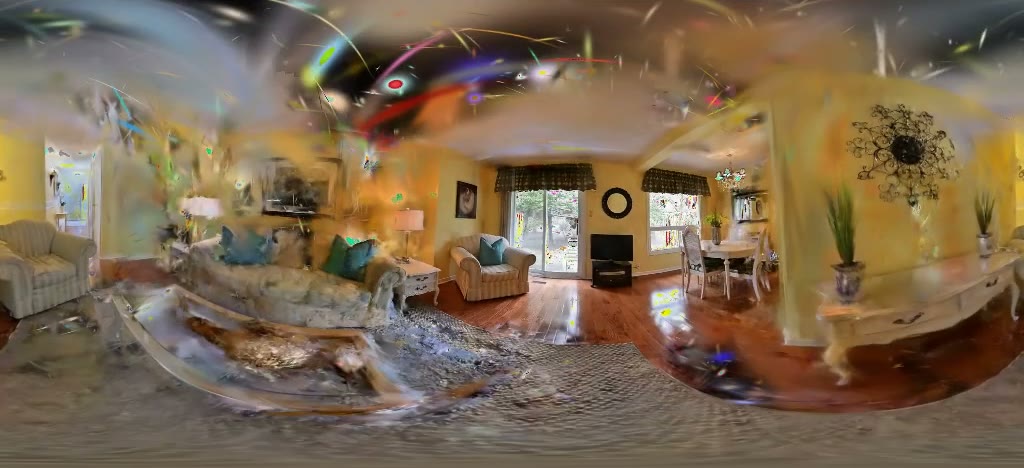 Rendu 3DGRUT brut
14
vues de 110° qui se recouvrent, par pose, dans un rig qui suit la trajectoire réelle de la caméra, réparées ensemble par le modèle de diffusion vidéo 14B de NVIDIA.
−27 %
d’erreur de profondeur entre vues, sur les vues réparées (MAE de 0,0340 à 0,0247), avec la synchronisation tenant compte de la profondeur, avant la distillation. Le gain n’a pas clairement survécu à la distillation.
SVLR
À l’AIST, j’ai aussi travaillé sur SVLR (Scalable, Training-Free Visual Language Robotics, CNRS-AIST JRL), un pipeline modulaire qui enchaîne un modèle vision-langage, une segmentation zero-shot, un modèle de langage et une similarité de phrases pour transformer une consigne en actions du robot, sans entraînement.
TLSe Racing, équipe driverless de Formula Student. 2025-2026.
La couche de simulation d’une voiture de course driverless
Ma part est la couche de simulation et d’outillage : un simulateur Pygame 2D avec une caméra qui s’ajuste à la piste, un chargeur de pistes de cônes en CSV typé, une voiture à l’échelle Formula Student et un modèle de capteur à champ de vision configurable qui sélectionne les cônes visibles.
Essayer le modèle de capteur : régler la portée et l’ouverture, les cônes sélectionnés s’allument.
0 cônes sélectionnés
Les planificateurs sont le travail de mes coéquipiers : l’un a écrit la ligne centrale par milieux, la B-spline et le premier contrôleur réactif, un autre les planificateurs RRT* et le lissage.
J’ai aussi travaillé sur des modèles de détection de cônes en PyTorch et sur des modules de traitement d’image et de commande avec ROS, Python et C++.
Projet d’équipe de dernière année. 2026-2027. En cours
Usine 4.0
Cette année, ma promotion mène un projet d’équipe sur l’Usine 4.0 (Industrie 4.0, usine connectée), l’un des secteurs que vise la formation SRI. Il est en cours : il n’y a encore rien à montrer.
Le hall, ses postes de travail et ses robots mobiles sont une illustration générée dans le navigateur, pas des images du projet.
Projet Fil Rouge. Première année du cycle ingénieur, 2024-2025.
Un vrai robot, piloté depuis une page web
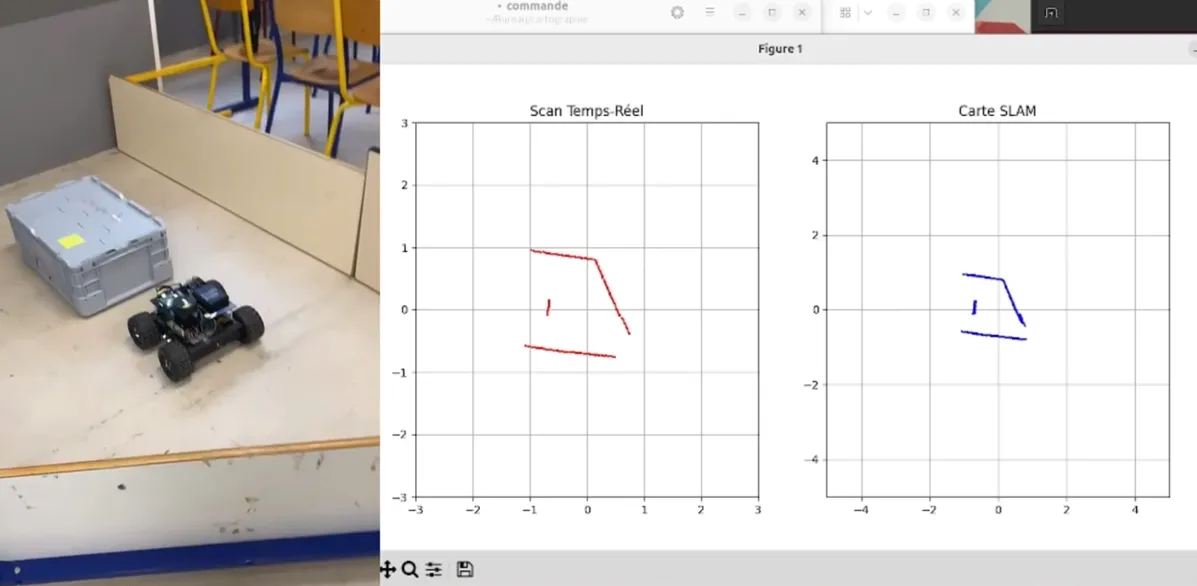
En équipe de six, nous avons construit un robot mobile : pilotage des moteurs par Arduino, caméra Raspberry Pi, cartographie LiDAR, commandes vocales, suivi de balle. Ma part était l’interface web : une application monopage qui pilote le robot par l’API Web Bluetooth (un rechargement de page couperait la liaison), le flux caméra MJPEG en direct, et l’algorithme qui transforme les coordonnées image de la balle en commandes de conduite pour la garder centrée.
La cartographie, la reconnaissance vocale, le pilotage des moteurs et le traitement d’image ont été faits par mes cinq coéquipiers.
Le semestre d’avant, avec un camarade de promotion : un détecteur de balles de couleur en C11 pur, sans OpenCV.
Direction de la balle +00,0°
Déplacer le pointeur sur l’enclos : la balle le suit et le robot la garde centrée.
Sur le mur : Flux caméra du vrai robot, avec les balles suivies. Enregistrement de démonstration de l’équipe.
Labo : projets personnels
Huit projets personnels qui prolongent des thèmes du travail ci-dessus. Réalisés en octobre 2026 avec l’aide d’une IA ; chaque chiffre est reproduit par un script de son dépôt.
microsplat
Du 3D Gaussian Splatting assez court pour se lire d’une traite : un rasteriseur de référence en NumPy, son jumeau différentiable en PyTorch, et des tests qui verrouillent chaque équation.
33,6dB
PSNR sur des vues mises de côté de la scène de formes en lancer de rayons après 3 000 itérations à partir de gaussiennes aléatoires, avec contrôle adaptatif de la densité (moyenne de 3 graines aléatoires).
splat-navmap
Une étude de ce qui arrive quand une grille d’occupation découpée dans une scène de 3D Gaussian Splatting pousse un planificateur A* à traverser des murs ou à refuser une porte, sur des appartements synthétiques dont la vraie géométrie est connue.
28,8→1,6%Part des chemins qui entrent dans la géométrie réelle à un seuil d’opacité de 0,5, avec des défauts modérés : comptage des centres, puis accumulation d’empreintes (1 000 paires départ-arrivée sur 10 appartements synthétiques). La carte qui a le plus faible IoU planifie mieux (0,652 contre 0,663). Le comptage des centres est meilleur à 0,3, où 1,8 % des chemins entrent dans la géométrie réelle mais 4,9 % des paires deviennent inatteignables ; le plateau au-dessus de 0,5 découle des amplitudes de défauts que j’ai choisies.
amr-traffic-lab
Une étude par simulation (graines aléatoires fixées) de l’intralogistique de l’usine connectée (Usine 4.0, Industrie 4.0) : combien de robots mobiles autonomes une allée d’usine peut accueillir avant de se bloquer, avec l’invariant « zéro collision » vérifié à chaque pas de temps.
0 / 600
simulations d’une heure bloquées avec le gestionnaire à réservation, sur trois plans. Dans l’atelier ouvert, il livre aussi 24 % de commandes de plus par heure que le gestionnaire naïf avec 16 robots (528,9 contre 427,2).
visual-quality-gate
Un contrôle qualité visuel sans entraînement pour une ligne d’usine connectée (Usine 4.0, Industrie 4.0) : PaDiM et PatchCore réimplémentés en PyTorch, mesurés sur cinq catégories de MVTec AD et jugés sur la question d’un responsable de ligne : combien de bonnes pièces je refuse pour arrêter combien de défauts ?
10,5%
des bonnes pièces refusées par PatchCore WR50-10% quand son seuil, fixé sur des bonnes pièces mises de côté, vise 5 % : 43 sur 408 sur 3 graines, soit 2,1 fois la cible, alors que 6,3 % des pièces défectueuses (85 sur 1 353) passent quand même.
Images : MVTec AD (Bergmann et al., CVPR 2019), CC BY-NC-SA 4.0, adaptées (cartes d’anomalie et légendes ajoutées).
Aussi au labo
erpkit
Géométrie d’images 360° en NumPy : des faces de 96° avec feathering ramènent le rapport de saut à la couture de 5,6 à 1,06 pour un écart d’exposition de ±5 %.
gaussian-projection-bench
Caméra pinhole, 45° hors axe : l’erreur de projection dépasse un demi-pixel à un écart type de splat de 18 px avec EWA et de 44 px avec la transformée unscented.
cone-ekf-slam
Pistes de cônes vues à travers un champ de vision limité : l’association au plus proche voisin retient un mauvais cône dans 17 simulations sur 50 avec 4 m de portée, dans 1 sur 50 avec 15 m.
usine40-cell-pipeline
Une cellule simulée à travers OPC UA, MQTT, PostgreSQL et Grafana : l’OEE stocké égale celui du journal d’événements quand aucun échantillon n’est perdu, et une coupure du broker de 60 s en QoS 0 fausse 45 fenêtres sur 240.
Index des projets
Le parcours, sans le trajet.
2026
Stage de recherche à l’AIST
Des données de navigation à 360° à partir du 3D Gaussian Splatting : A* et panoramas en simulation, puis un pipeline de réparation par diffusion vidéo, présenté avec l’essai qui a échoué.
Lire l’étude de casVoir dans le parcoursartifixer-360-pipelinenav_3dgs_panoKachakaNavigation
2025-2026
TLSe Racing driverless
La couche de simulation et d’outillage d’une équipe Formula Student driverless : simulateur 2D, chargeur de pistes de cônes, modèle de capteur à champ de vision.
Lire l’étude de casVoir dans le parcoursTLSe_Racing_DriverlessPathPlanning
2024-2025
Projet Fil Rouge
Un vrai robot mobile construit par une équipe de six. Ma part : l’interface Web Bluetooth, le flux caméra et la commande de centrage de la balle.
2026-2027
Usine 4.0
Projet d’équipe de dernière année sur l’Usine 4.0 (Industrie 4.0, usine connectée). En cours.
2026
Labo : projets personnels
Huit projets personnels qui prolongent des thèmes du travail ci-dessus. Réalisés en octobre 2026 avec l’aide d’une IA ; chaque chiffre est reproduit par un script de son dépôt.
Fin du parcours.
Je recherche un stage de fin d’études de 6 mois, à partir de mars 2027. Robotique, vision 3D, navigation autonome, perception robotique, IA.
UPSSITECH, école d’ingénieurs de l’Université de Toulouse. Cursus Systèmes Robotiques et Interactifs (SRI). Diplôme prévu en juin 2027.
Toulouse, France. Français (langue maternelle), anglais (professionnel), espagnol (notions).